Combien de traînée perd un eFoil devant son moteur ?
Un moteur Flipsky de 65 mm fixé sous un mât de foil GONG, et une ogive imprimée en 3D devant. J'ai simulé l'écoulement de l'eau autour de 26 variantes pour trouver la forme qui freine le moins, en séparant les vrais gains des artefacts de calcul.
SU2 8.5OpenFOAM · simpleFoamGmsh 4.15RANS k-ω SSTSpalart–AllmarasPython · trimeshthree.jsImpression 3D
−19,3 %de traînée sur la nacelle moteur
≈ 109 Whydrodynamiques évités à 35 km/h
3,4 Mcellules sur le maillage de référence
26calculs, 3 hypothèses écartées
Écoulement 3D · champ de vitesse OpenFOAM réel, ogive actuelle ou Zip PodPlein écran ↗
La question
Une petite pièce imprimée, une centaine de watts en jeu
Sur un eFoil, le moteur est immergé sous le mât. Tout ce qui dépasse devant lui, l'ogive et le raccord au mât, se paie en traînée, donc en autonomie. Les pièces qui circulent entre pratiquants sont dessinées à l'œil ; personne ne publie de chiffres.
Deux questions concrètes : faut-il allonger l'ogive existante ? et un carénage qui épouse le mât (type Zip Pod) fait-il vraiment mieux ?
Les données
Mât GONG Allvator V2 · fichier STEP communautaire, contrôlé sur mât réelcorde 130 mm · ép. 16,7 mm
Moteur Flipsky 65121 · plan constructeurØ 65,5 × 121 mm
Ogive GONG V2 · Thingiverse 4875963 (carvalhoemmanuel)CC BY 4.0 · STL
Hélice Manta · diamètre et pas publiés150 × 150 mm · 3 pales
Géométrie réelle. Profil du mât extrait du STEP, ogive reprise du STL publié, moteur aux cotes constructeur. Les pièces candidates sont générées en Python, étanches et imprimables.
Criblage rapide. Ogive seule en calcul axisymétrique (SU2) : cinq longueurs de 43 à 105 mm et quatre courbures, à 25 km/h, puis contrôle à 15 et 30 km/h.
Assemblage en 3D. Mât, raccord, moteur et moyeu en OpenFOAM, demi-domaine par symétrie, couches limites sur les parois, 35 km/h.
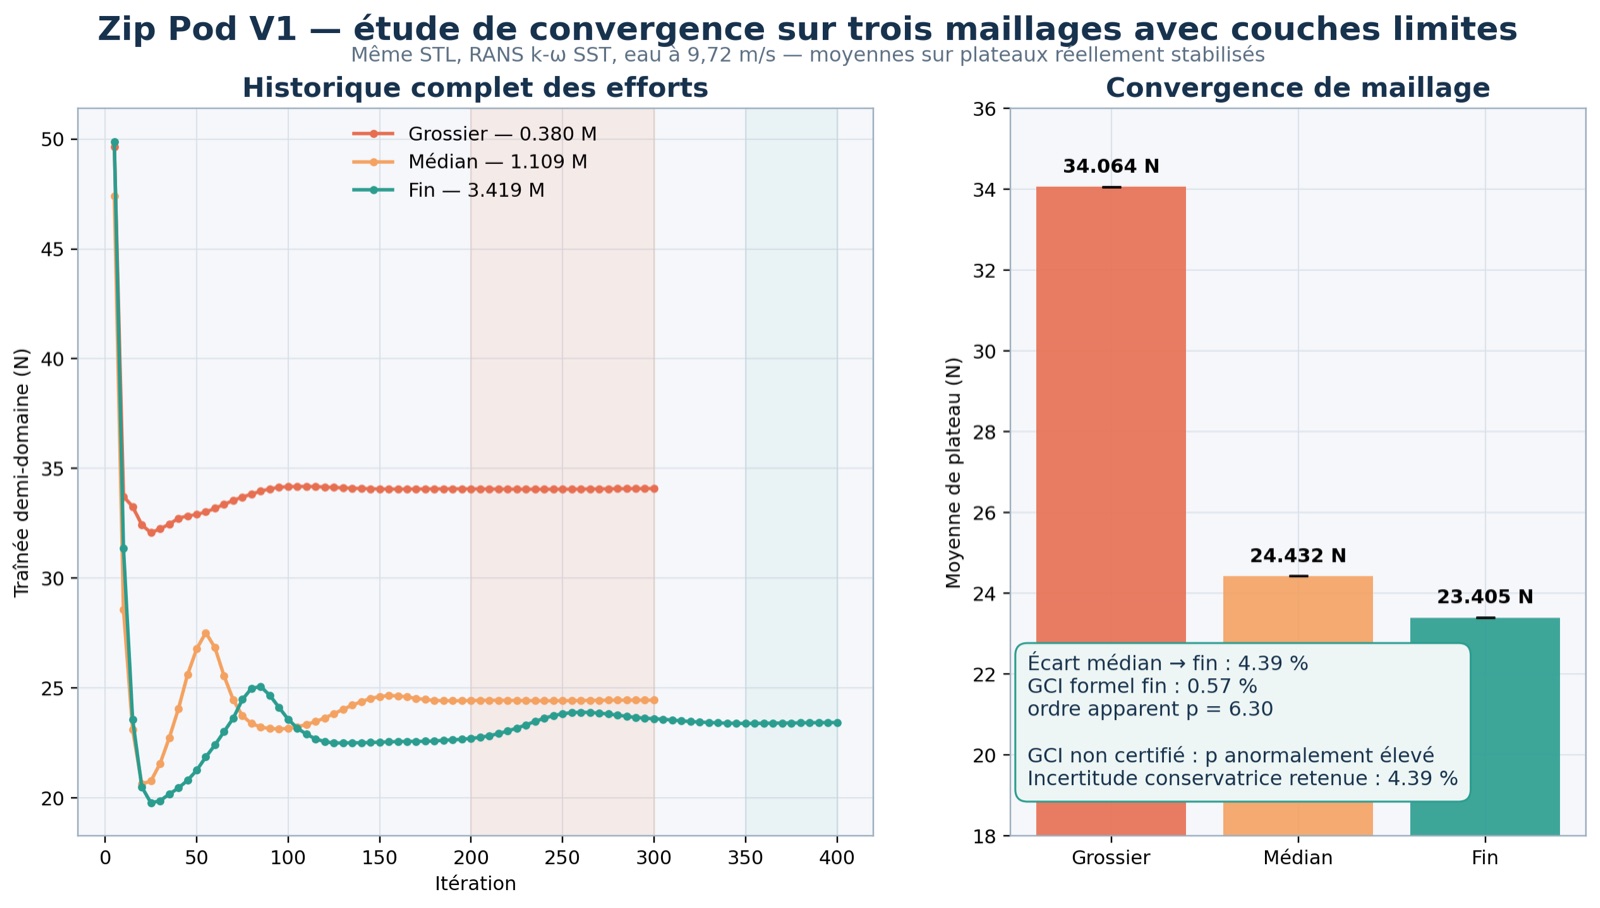
Convergence de maillage. Le même cas sur 0,38, 1,11 et 3,42 millions de cellules. Tant que deux maillages ne s'accordent pas, aucun gain n'est annoncé.
Visualisation. Le champ de vitesse du maillage fin est ré-échantillonné sur une grille de 3 mm (coupes au millimètre) ; les particules de la vue 3D sont transportées par ce champ, pas par une animation dessinée.
Décision. Un écart plus petit que l'incertitude numérique est traité comme nul, et la forme la plus courte et la plus légère l'emporte.
GéométrieSTEP · STL · trimesh
MaillageGmsh · snappyHexMesh
SolveursSU2 (arm64 natif) · simpleFoam
AnalysePython · Richardson · GCI
Visualisationchamp ré-échantillonné · three.js
Ce qu'on a trouvé
Deux gains réels, trois fausses pistes
Allonger l'ogive de 43 à 75 mm réduit sa traînée d'environ 25 à 30 % (−27,6 % à 25 km/h, stable à 15 et 30 km/h). Au-delà, le rendement s'effondre : 15 mm de plus ne rapportent que 1,5 point. La L75 garde l'interface d'origine et s'imprime telle quelle.
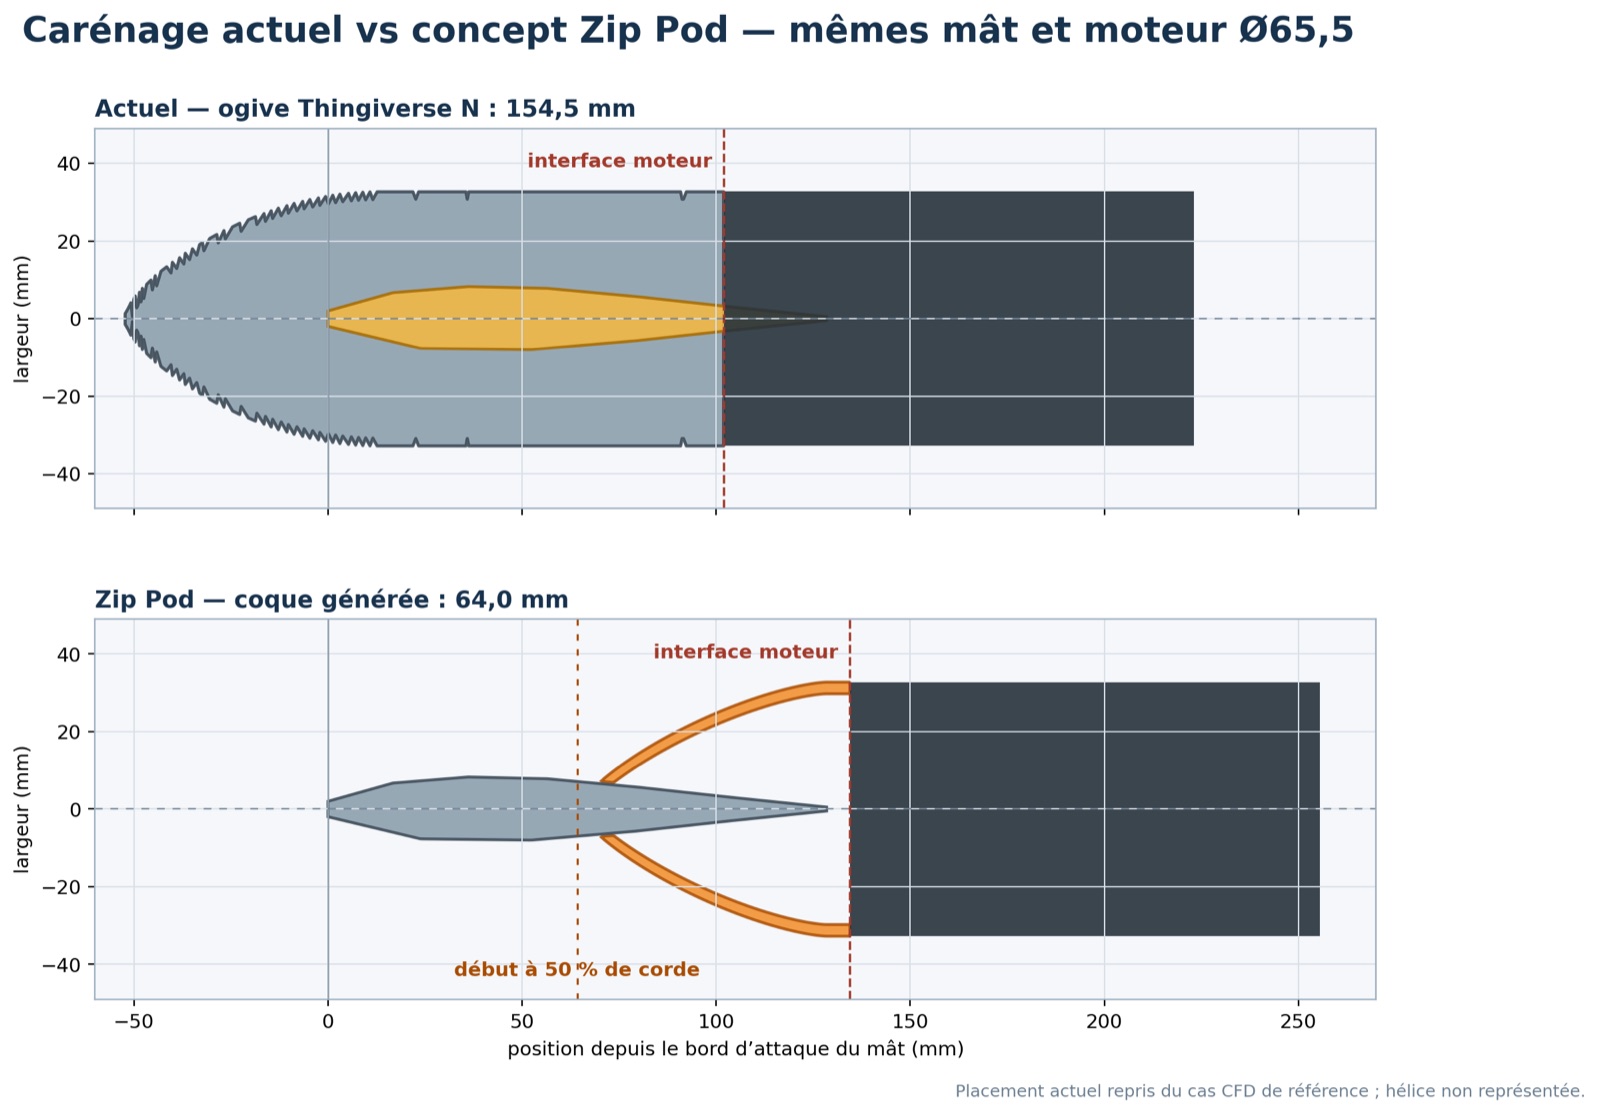
Le carénage Zip Pod, qui part du milieu du mât au lieu de pointer devant, fait passer la nacelle de 58,0 N à 46,8 N à 35 km/h sur le maillage fin : −19,3 %, entre 11,9 et 26,1 % une fois l'incertitude comptée. Le gain vient entièrement de la pression ; le frottement augmente légèrement.
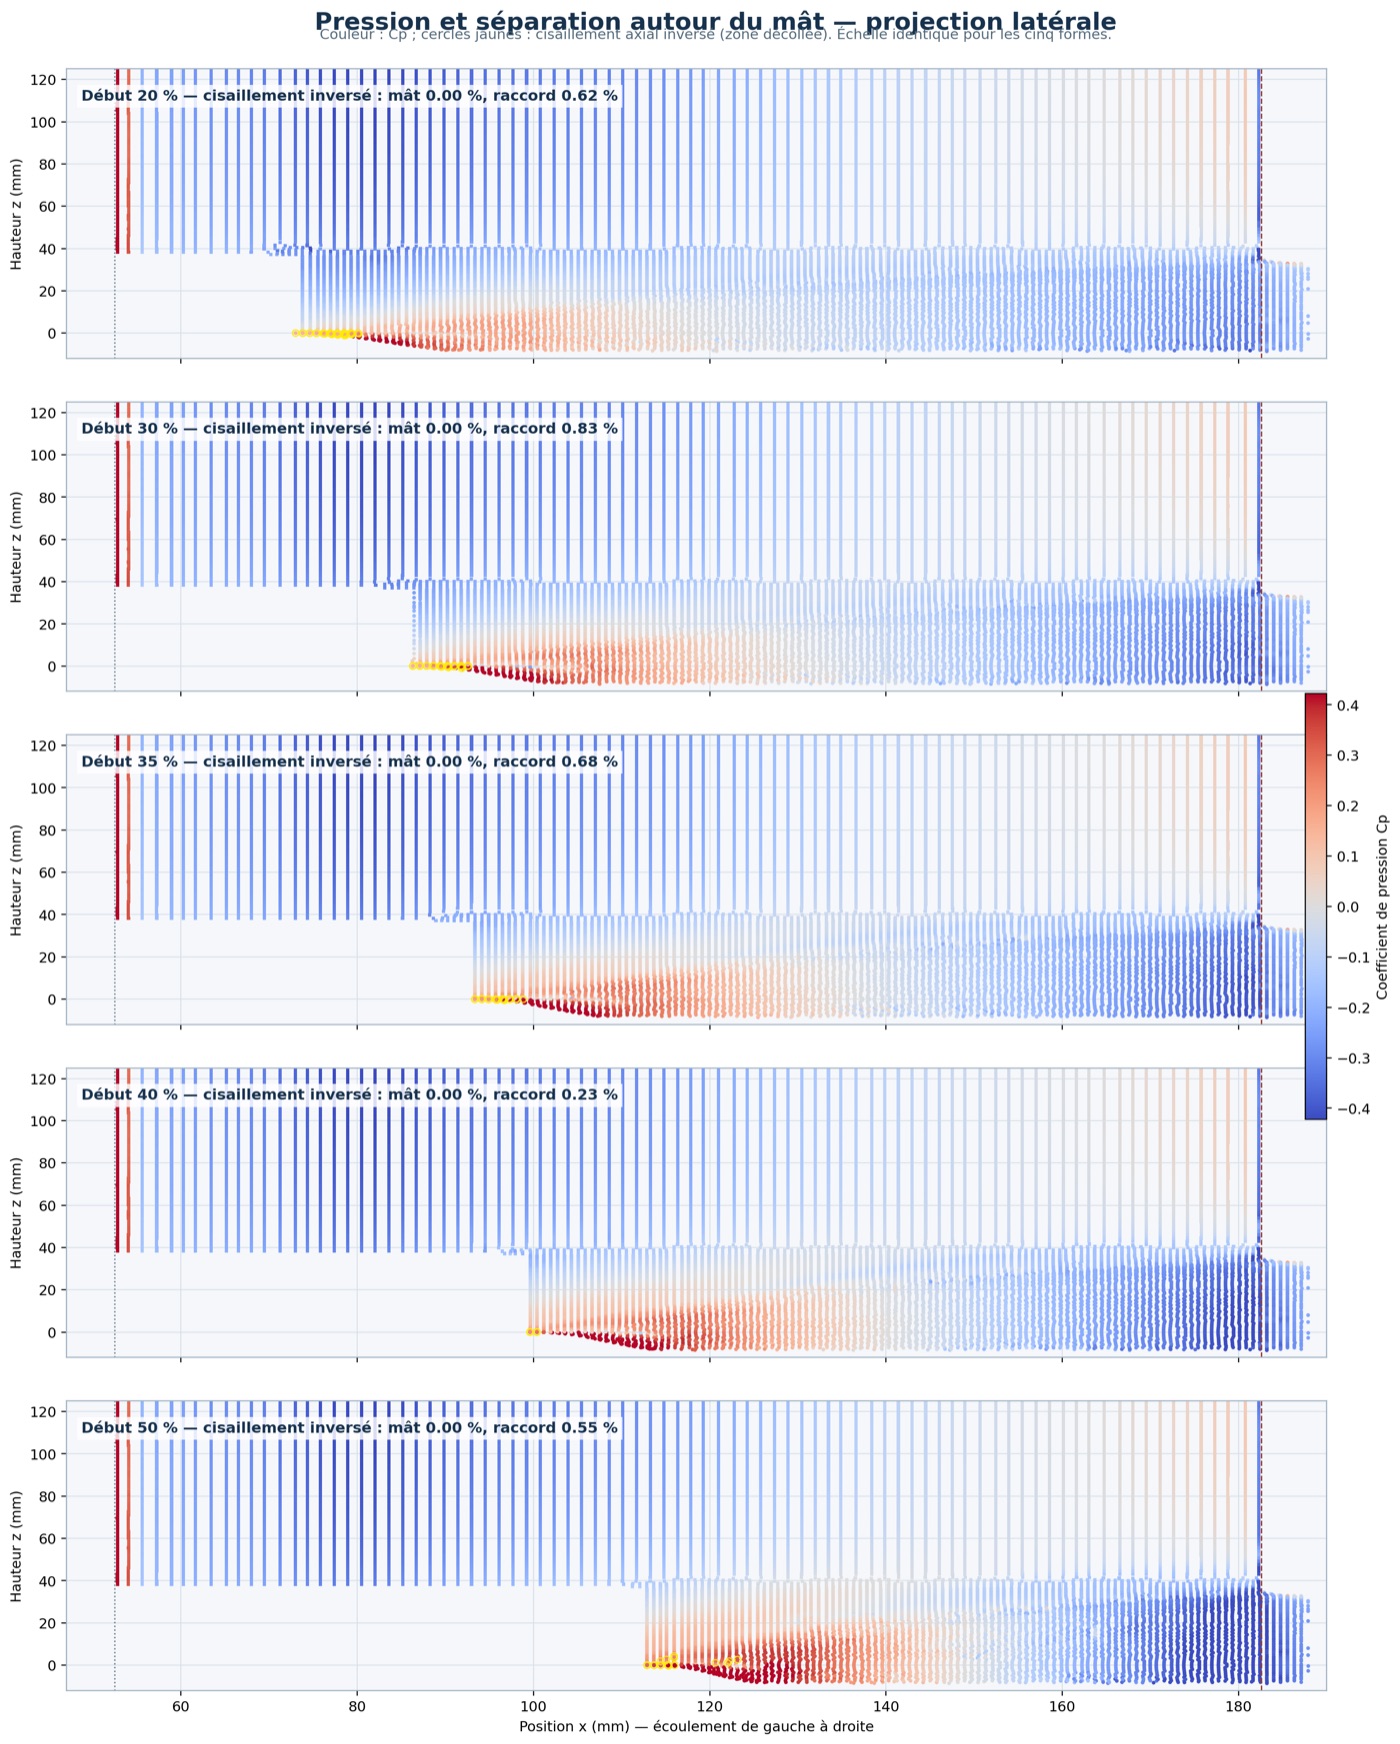
Autant de résultats ont été refusés : démarrer le raccord plus tôt sur le mât (0,02 % d'écart), décaler le moteur (un gain qui s'inverse quand on affine le maillage), une V2 optimisée pour l'hélice (−0,23 %, dans le bruit). Les premiers chiffres, −16,5 % et 108 W, ont été retirés parce que le maillage n'avait pas de couches limites.
Explorateur · les résultats, variante par variantePlein écran ↗
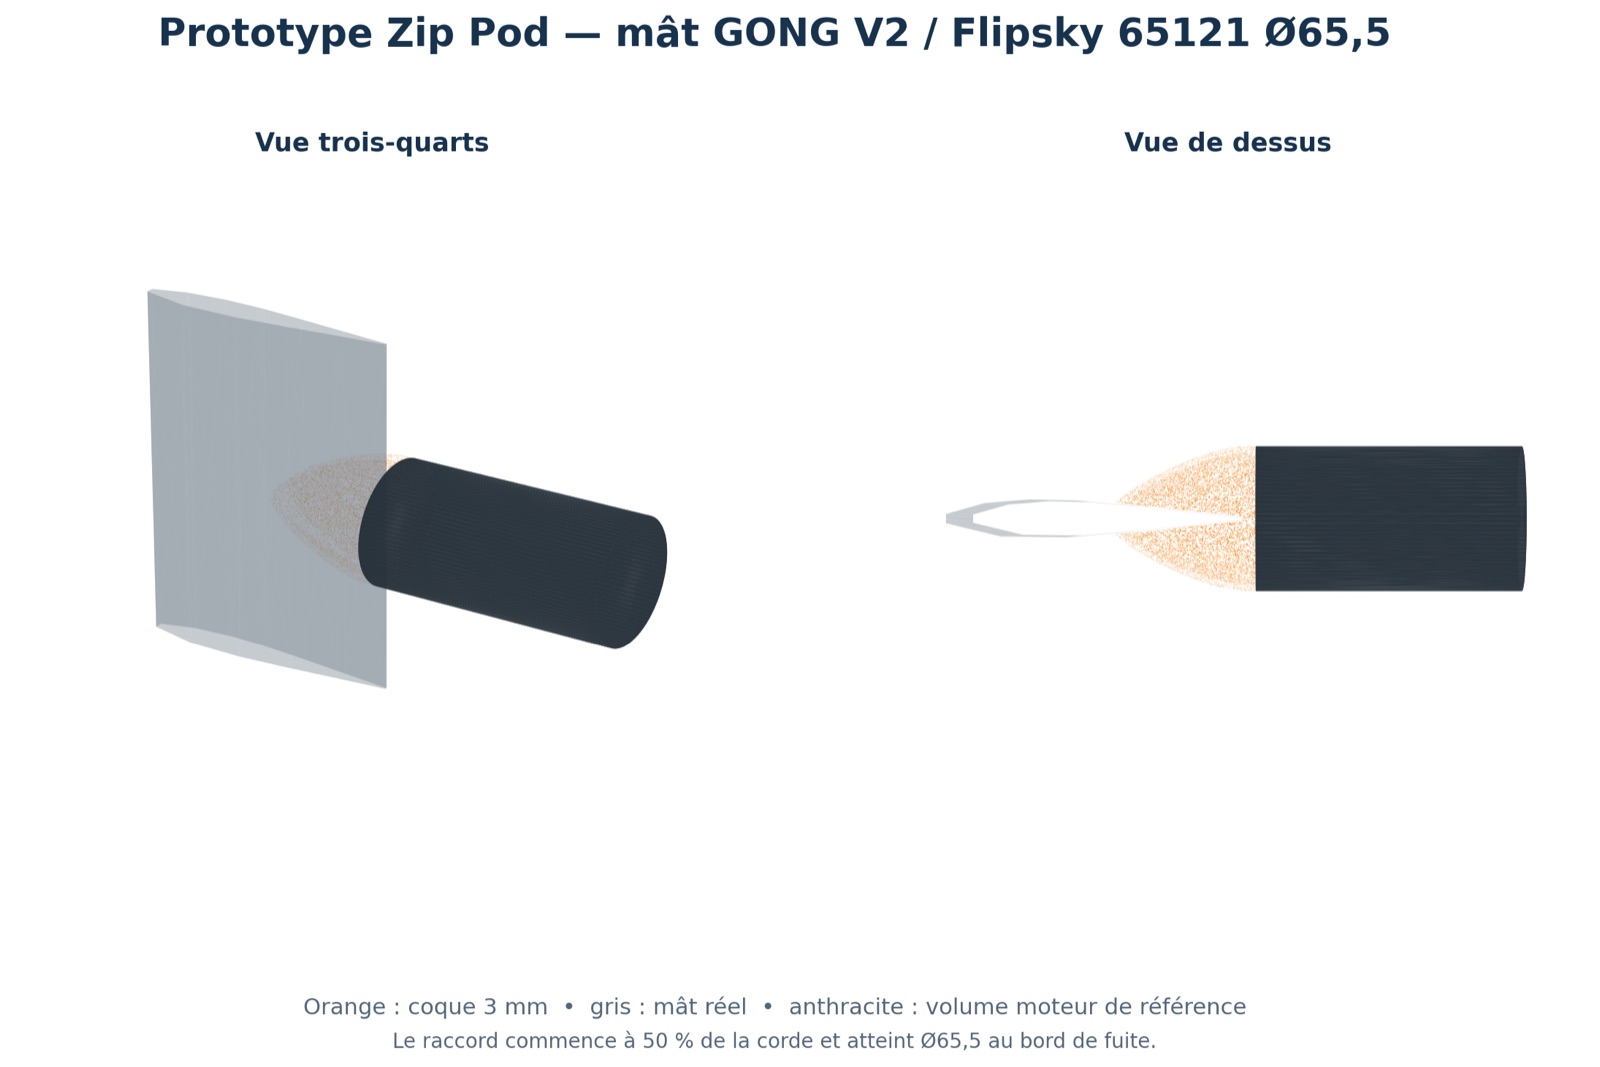
Même mât, même moteur : l'ogive actuelle en pointe (haut) et la coque Zip Pod qui part à 50 % de la corde (bas).Convergence de maillage : −39 % puis −4,4 %. Le maillage fin sert de référence.Prototype Zip Pod : coque de 3 mm, 24 cm³, STL étanche prêt à imprimer.Pression à la paroi pour cinq départs du raccord. Aucun décollement sur le mât, moins de 1 % sur le raccord : les cinq formes se valent.
Pour une entreprise
Fabricants d'accessoires nautiques ou de mobilité légère : classer des formes de carénage avant d'engager un moule ou une série d'impressions.
Bureaux d'études et makers : passer d'un fichier STEP ou STL à une comparaison chiffrée, avec la marge d'erreur écrite noir sur blanc.
Ventilation, hydraulique, drones : la même chaîne (géométrie, maillage, RANS, convergence) s'applique à une gaine, une buse ou un capot.
Arbitrage coût / gain : savoir quand arrêter d'optimiser, parce que le calcul ne distingue plus les variantes.
Limites
Ce sont des watts hydrodynamiques, pas une économie de batterie garantie. Les pales en rotation, le sillage de l'hélice, la surface libre et la rugosité ne sont pas modélisés, et l'incertitude de maillage retenue reste de ±4,4 %. Le calcul sert à classer des formes ; le gain réel se mesurera par un essai A/B sur l'eau, à vitesse stabilisée, avec les journaux du contrôleur moteur (Wh/km, vitesse GPS, courant). La fixation inox doit être dimensionnée séparément avant navigation.